Hardwarearchitektur und Optimierungsalgorithmus: Eine unterschätzte Schnittstelle in modularen Ladesystemen
Modulare Ladeinfrastruktur
Abbildung 1 veranschaulicht den Aufbau einer modularen Ladeinfrastruktur sowie die dynamische Zuweisung von Leistungsmodulen zu einzelnen Ladepunkten. Anhand eines vereinfachten Beispiels wird gezeigt, welche technischen und wirtschaftlichen Nachteile durch eine ineffiziente Modulbelegung entstehen können.
Eine modulare Ladeinfrastruktur besteht aus drei funktionalen Ebenen: Einzelne Leistungsmodule – im FreeE-Bus-Projekt jeweils 25 kW – bilden den Kern des Systems und wandeln die AC-Netzenergie in geregelte DC-Ladeleistung um. Über eine zentrale Schaltmatrix können diese Module flexibel und dynamisch mit den eigentlichen Ladepunkten, den sogenannten Dispensern oder Satelliten, verbunden werden. Ein Dispenser ist die physische Ladestation, an der das Fahrzeug angeschlossen wird. Er enthält selbst keine Leistungselektronik, sondern bezieht seine Ladeleistung bedarfsgerecht aus dem gemeinsamen Modulpool. Diese Architektur ermöglicht es, die verfügbare Gesamtleistung flexibel auf mehrere Fahrzeuge zu verteilen, birgt jedoch systemische Herausforderungen an der Schnittstelle zwischen Optimierungsalgorithmus und Hardware, wie in Abbildung 1 gezeigt wird.
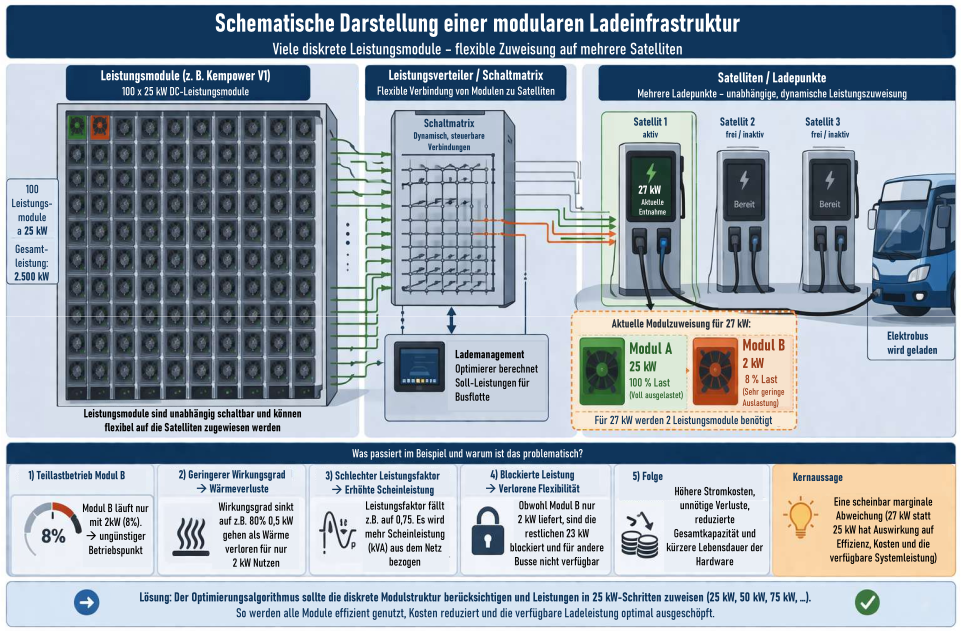
Ein Optimierungsalgorithmus berechnet kontinuierliche Leistungswerte – die Hardware liefert sie in festen Stufen. Diese scheinbar kleine Diskrepanz wirkt sich auf Effizienz, Kosten und die verfügbare Ladekapazität eines Depots.
Grundsätzliche Problemstellung
Beim optimierten Laden elektrischer Flotten arbeiten zwei Systeme eng zusammen: die Ladehardware (z. B. Kempower, wie im FreeE-Bus-Projekt eingesetzt) und der Optimierungsalgorithmus, der die Ladeleistung über die Zeit plant.
Das zentrale Problem besteht darin, dass ein Optimierungsalgorithmus per Definition nach dem mathematischen Optimum sucht – und dabei kontinuierliche Leistungskurven zugrunde legt. Die Hardware verhält sich dabei zweistufig: Innerhalb eines einzelnen 25-kW-Moduls lässt sich die Leistung nahezu stufenlos regeln. Die Anzahl der zugeschalteten Module jedoch ist diskret – sie erfolgt ausschließlich in 25-kW-Schritten. Genau diese diskrete Modulstruktur berücksichtigt ein rein kontinuierlicher Optimierungsansatz nicht.
Vom Sollwert zur realen Hardware-Nutzung
Der Optimierungsalgorithmus berechnet für jeden Bus eine ideale Ladeleistung – beispielsweise 27 kW zu einem bestimmten Zeitpunkt. Auf der Hardwareseite wird diese Leistung jedoch durch einzelne 25-kW-Module bereitgestellt. Das führt zur folgenden Situation:
- Modul A: 25 kW (100 % Auslastung)
- Modul B: 2 kW (8 % Auslastung)
Ein Sollwert von 27 kW führt dazu, dass ein zweites 25-kW-Leistungsmodul zugeschaltet wird, das jedoch nur 2 kW – also 8 % seiner Kapazität – liefert. Ein ungünstiger Sollwert von 27 kW bewirkt damit die ineffiziente Nutzung eines zusätzlichen Leistungsmoduls.
Problematik
Diese scheinbar kleine Abweichung (27 kW anstelle von 25 kW) führt zu mehreren miteinander verknüpften, ungünstigen Effekten.
- Effizienzverlust: Modul B (2 kW, 8 % Auslastung) arbeitet in einem ungünstigen Betriebspunkt. Dadurch sinken sowohl der Wirkungsgrad als auch der Leistungsfaktor. Gleichzeitig läuft das Modul vollständig mit – ohne nennenswerten Energiedurchsatz -, sammelt Betriebsstunden und verkürzt langfristig seine eigene Lebensdauer.
- Blockierte Leistung: Modul B ist durch die 2 kW blockiert, obwohl es eigentlich 25 kW leisten könnte. Die ungenutzten 23 kW stehen keinem anderen Fahrzeug zur Verfügung. Durch einen Sollwert von 27 kW verringert sich die tatsächliche Ladeleistung des gesamten Depots um 23 kW – ohne dass der Betreiber dies direkt sieht.
Diese Randbedingung müsste in der Ladeoptimierung berücksichtigt werden, da kontinuierliche Sollwerte die verfügbare Abgabeleistung des Ladeparks systematisch reduzieren.
Verstärkung bei mehreren Fahrzeugen
Werden mehrere Elektrobusse mit ungünstigen Sollwerten gleichzeitig geladen, verstärkt sich das Problem erheblich.
| Szenario | belegte Module | theoretische Kapazität | tatsächlich abgerufen | blockiert |
|---|---|---|---|---|
| 1 Bus × 27 kW | 2 Module | 50 kW | 27 kW | 23 kW |
| 2 Busse * 27 kW | 4 Module | 100 kW | 54 kW | 46 kW |
Beim gleichzeitigen Laden zweier Busse mit je 27 kW werden bereits vier Leistungsmodule reserviert, die zusammen 100 kW bereitstellen könnten – tatsächlich abgerufen werden aber nur 54 kW. Die Gesamtauslastung liegt damit bei nur knapp über 50 %.
Dieser Effekt bleibt im Betrieb meist unsichtbar, da der Betreiber nur die Gesamtleistung sieht, nicht aber die belegten Module. Besonders kritisch ist er bei niedrigen Ladeleistungen, die durch die Optimierung häufig angestrebt werden: Werden nur wenige Module benötigt, fällt ein einzelnes schlecht ausgelastetes Modul überproportional stark ins Gewicht.
Systemische Auswirkungen
Durch diese Fehlanpassung entstehen auf Depotebene:
- geringere Gesamtladeleistung als die installierte Kapazität vermuten lässt
- längere Ladezeiten mit dem Risiko nicht vollständig geladener Busse
- höhere Energie- und Netzkosten durch verschlechterten Wirkungsgrad und Leistungsfaktor
Ein Algorithmus, der die diskrete Hardware missachtet, ist zwar mathematisch korrekt - aber systemisch ineffizient.
Einfluss der Hardwarearchitektur
Wie stark das beschriebene Problem auftritt, hängt vom Hersteller der Ladeinfrastruktur ab.
| Kempower – 25 kW Module 1 | Alpitronic – 50-62.5 kW Module 2 |
|---|---|
| Feingranulare, flexible Module. Maximale Fehlanpassung im ungünstigsten Fall: ~24 kW. Hohes Anpassungspotenzial, aber wachsende Komplexität in der Schaltlogik mit steigender Modulanzahl. | Größere Leistungseinheiten mit potenziell höheren Fehlanpassungen. Module arbeiten im Durchschnitt häufiger in suboptimalen Betriebspunkten. Einfachere Schaltlogik und geringere Systemkosten. |
Hersteller stehen hier vor einem technischen Zielkonflikt: Kleine Module bieten Flexibilität, erfordern aber komplexere Schaltlogik. Jedes Leistungsmodul sollte potenziell mit jedem Ladepunkt verbunden werden können – die kombinatorische Anzahl der Schaltmöglichkeiten steigt dabei sehr schnell und nichtlinear an.
Lösungsansatz: Diskretisierung im Algorithmus
Die naheliegende Lösung besteht darin, die Hardwarelogik als Nebenbedingung direkt in den Optimierungsalgorithmus zu integrieren. Anstatt beliebiger (kontinuierlicher) Leistungen werden nur noch Vielfache der Modulleistung zugelassen:
Diskretisierung – Beispiele
- 25 kW statt 27 kW => ein Modul, vollständig ausgelastet
- 50 kW anstatt 43 kW => zwei Module, vollständig ausgelastet
Dadurch ergibt sich zu jedem Betriebspunkt eine vollständige Auslastung der aktiven Leistungsmodule: höhere Systemeffizienz, besserer Leistungsfaktor, keine blockierten Leistungsreserven, gleichmäßigere Hardwarenutzung.
Wirkungsgrad und Leistungsfaktor
Beim Betrieb von Ladeinfrastruktur treten zwei unterschiedliche Effekte auf, die häufig miteinander vermischt werden:
- Wirkungsgrad \(\eta\): Beschreibt, wie viel der AC-seitig aus dem Netz aufgenommenen Energie tatsächlich als DC-Energie in der Fahrzeugbatterie ankommt. Verluste treten physikalisch als Wärme auf – daher verfügt Ladeinfrastruktur über leistungsstarke Kühlsysteme.
- Leistungsfaktor \(\cos(\varphi)\): Beschreibt das Verhältnis von tatsächlich genutzter Leistung zur gesamten vom Netz bereitgestellten Leistung. Ein Leistungsfaktor \(\cos(\varphi) < 1\) bedeutet, dass ein Teil der übertragenen Leistung als Blindleistung im Netz verbleibt. Diese verrichtet keine nutzbare Arbeit, belastet aber dennoch den Netzanschluss und führt bei gewerblichen Abnehmern zu höheren Netzentgelten.
Die folgenden beispielhaften Berechnungen sind an die Daten des Kempower Power Module V1 angelehnt. Seit 2024 hat Kempower das Power Module V2 mit SiC-Technologie ausgerollt. Die V2 erreicht durch die neue SiC-basierte Halbleitertechnologie verbesserte Wirkungsgrade und Leistungsfaktoren, was die beschriebene Problematik abschwächt – der grundlegende Zusammenhang zwischen Modulauslastung und Effizienz bleibt jedoch weiterhin bestehen 3.
Wirkungsgrad \(\eta\) – Sichtbare Verluste durch Wärme
Ein 25-kW-Leistungsmodul, das aufgrund geringer Auslastung (2 kW, 8 %) mit einem verminderten Wirkungsgrad von etwa 80 % arbeitet (gegenüber 94 % bei Volllast 4), entnimmt dem Netz 2.5 kW, um 2 kW nutzbar zu machen: \[ \eta = \frac{P_{\text{Nutz}}}{P_{\text{zu}}} = \frac{2 \text{ kW}}{2.5 \text{ kW}} = 0.8 \]
Leistungsfaktor \(\cos(\varphi)\) – Unsichtbare Mehrkosten:
Durch die geringe Auslastung sinkt auch der Leistungsfaktor, beispielsweise auf \(\cos(\varphi) = 0.75\) 5. Damit ergibt sich eine Scheinleistung \(S\) von: \[ S = \frac{P_{\text{zu}}}{\cos(\varphi)} = \frac{2.5 \text{ kW}}{0.75} = 3.33 \text{ kVA} \] Obwohl der Bus nur 2 kW lädt, belastet das System den Netzanschluss mit 3.3 kVA. Im Gegensatz zu privaten Haushalten, die lediglich die tatsächlich verbrauchte Wirkenergie bezahlen, werden gewerblichen Abnehmern häufig auch die Scheinleistung und damit die gesamte Netzbelastung in Rechnung gestellt. Der gewerbliche Betreiber zahlt in diesem Fall also nicht nur für die 2 kW Nutzleistung, sondern für die volle Netzinanspruchnahme von 3.3 kVA. Die Scheinleistung von 3.33 kVA übersteigt die tatsächlich genutzte Wirkleistung von 2 kW um rund 67 %. Gewerbliche Betreiber, deren Netzentgelte auf Basis der Scheinleistung abgerechnet werden, zahlen damit deutlich mehr als die reine Energienutzung vermuten lässt.
Aus Gesprächen mit Flottenbetreibern im Rahmen des Projekts ging hervor, dass die Diskrepanz zwischen geladener Wirkenergie und der Abrechnung des Netzbetreibers häufig erst am Jahresende auffällt – und dabei nicht selten für Überraschung sorgt. Wirkungsgradverluste und Leistungsfaktoreffekte erklären oft einen erheblichen Teil dieser Differenz.
Verbindung zum Ursprünglichen Problem
Der ineffiziente Betrieb eines Moduls (z. B. 2 kW von 25 kW) verstärkt beide Effekte gleichzeitig:
- Geringe Auslastung => schlechterer Wirkungsgrad => relativ höhere Wärmeverluste
- Geringere Auslastung => schlechter Leistungsfaktor => höhere Netzbelastung und steigende Betriebskosten
- Häufiger Teillastbetrieb => vorzeitiger Hardwareverschleiß
Ein häufiger Teillastbetrieb ist damit nicht nur ineffizient, sondern auch wirtschaftlich nachteilig.
Zentrale Erkenntnis
Ladehardware und Optimierungsalgorithmus sollten ganzheitlich betrachtet werden. Ein kontinuierlicher Optimierungsansatz ohne Berücksichtigung diskreter Hardware führt zu versteckten Effizienzverlusten, reduzierter Systemleistung und unnötigem Hardwareverschleiß. Die Integration der Hardwarelogik als Nebenbedingung in die Optimierung ist daher ein erheblicher Gewinn für einen effizienten Flottenbetrieb.
Fußnoten
Kempower, Tuomo Tarula (2024, September). Über die Leistung der Kempower-Ladeplattform Kempower-Whitepaper. Quelle↩︎
Kempower. (2023, April). Technisches Datenblatt Kempower Movable Charger.↩︎
Wert bestätigt durch interne Messkampagne im Institut für Elektromobilität der Hochschule Ravensburg-Weingarten, durchgeführt im Januar 2026 mit dem Leistungsmessgerät Precision Power Analyzer LMG671 Zimmer.↩︎